Drones e aviação civil: a convergência técnica que o COMAC CE-25A expõe
15/11/2026Tempo de leitura: ~8 min
Primeiro voo?
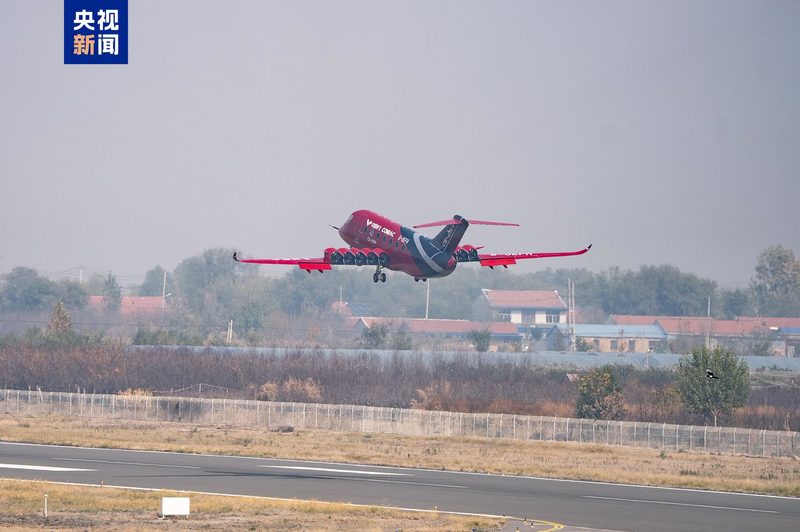
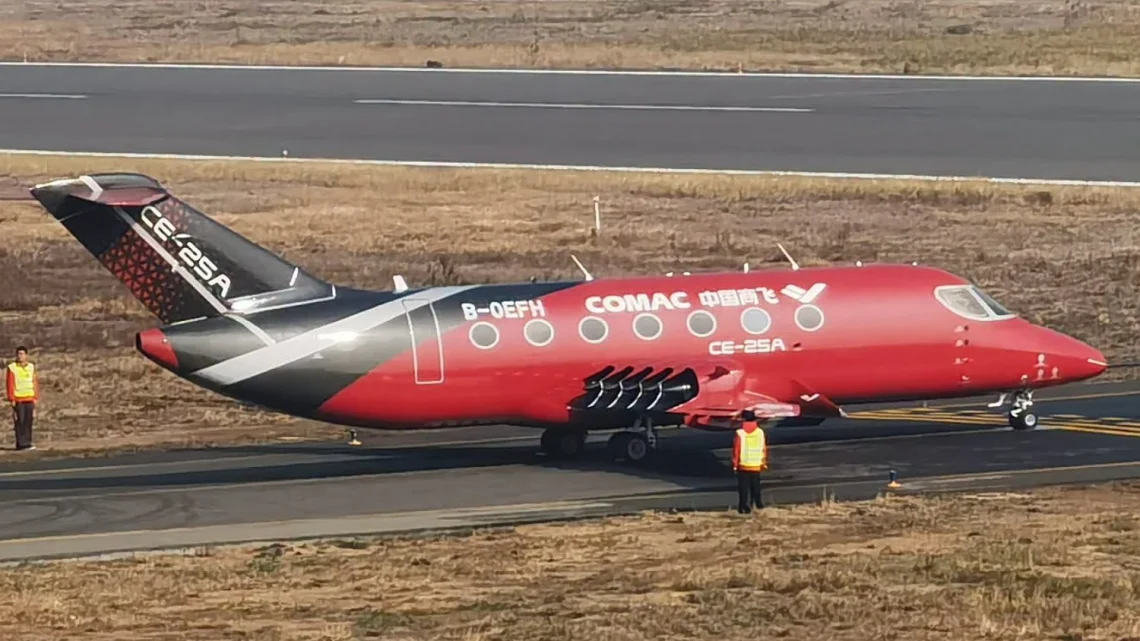
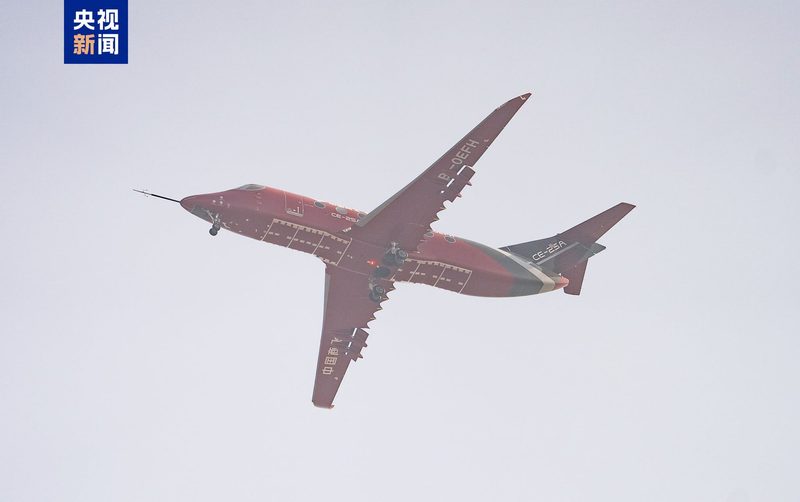
Quando o COMAC CE-25A decolou de Binzhou Dagao em 14 de novembro com dois pilotos e um engenheiro de testes a bordo, a manchete óbvia foi “primeiro voo tripulado de um avião elétrico de 19 lugares”. Mas o dado que realmente importa está escondido no histórico do programa: a mesma aeronave já havia completado 19 voos autônomos de verificação desde fevereiro de 2026.
Ou seja: antes de levar um único ser humano, o CE-25A voou quase nove meses como um drone. E não por acaso. Por trás desse cronograma existe uma decisão profunda de engenharia: a aviação civil está adotando, de forma estruturada, a arquitetura e a filosofia de segurança que o ecossistema de drones desenvolveu primeiro.
Este post não é sobre “um avião que parece drone”. É sobre duas indústrias que estão convergindo tecnicamente — e sobre o que isso significa para quem opera, projeta e regula aeronaves não tripuladas.
Propulsão elétrica distribuída: a herança direta dos multirrotores
O diferencial técnico mais visível do CE-25A é o sistema de propulsão elétrica distribuída (DEP) — múltiplos propulsores dutados montados acima da asa, em vez dos dois motores convencionais de um turboélice regional.
Essa arquitetura é a mesma lógica de controle de um drone multirrotor: vários propulsores menores trabalhando em conjunto, com o controle de atitude distribuído entre eles por software. A diferença é de escala e de certificação — não de princípio.
Por que isso importa tecnicamente:
- Redundância por quantidade: em um multirrotor, a perda de um propulsor é compensada pelos demais. No CE-25A, a DEP permite o mesmo tipo de tolerância a falhas, algo que um avião de dois motores só resolve com sistemas complexos de feathering e procedimentos de emergência.
- Controle por software: em drones, o flight controller gerencia os propulsores em tempo real. Na DEP, o equivalente é um sistema de controle de voo fly-by-wire que faz o mesmo em escala de toneladas.
- Eficiência acústica e aerodinâmica: os dutos acima da asa também exploram o efeito de sucção da camada limite — um refinamento que a pesquisa de drones urbanos (eVTOL) vem amadurecendo há anos.
Em resumo: a DEP é a ponte mais concreta entre os dois mundos. O que começou em drones de pequeno porte agora está em um demonstrador de 10 toneladas com pedido de certificação aceito pela CAAC.
Autonomia como fase de teste: a mesma pirâmide de segurança
A cronologia divulgada pela COMAC é reveladora:
| Data | Marco |
|---|---|
| 2023 | Anúncio do projeto e testes com demonstrador em escala reduzida |
| 2 de fev. de 2026 | Primeiro voo inteligente não tripulado do CE-25A em escala real |
| Fev.–Out. 2026 | 19 voos autônomos de verificação |
| 14 de nov. de 2026 | Primeiro voo tripulado (“crewed intelligent flight”) |
Essa sequência é exatamente a pirâmide de validação usada na homologação de drones: primeiro o modelo em escala, depois o voo não tripulado, depois a acumulação de ciclos, e só então a introdução de humanos — seja como passageiros, seja como supervisores.
No mundo dos drones, esse é o caminho que leva do BVLOS experimental à certificação de aeronavegabilidade (no Brasil, a lógica da ANAC para drones segue princípios semelhantes: risco operacional proporcional à validação acumulada). A aviação civil está importando esse framework — e chamando de “voo inteligente”.
Ponto para o leitor técnico: a COMAC não detalhou a divisão de controle entre pilotos e sistemas automatizados no voo tripulado… E isso é significativo. Significa que o voo foi provavelmente híbrido — com os pilotos em papel de supervisão de um sistema autônomo, exatamente o modelo de supervisão remota que a indústria de drones já pratica com operadores gerenciando múltiplas aeronaves.
Do operador de drone ao supervisor de frota: a evolução do papel humano
Aqui está a implicação mais interessante — e a que mais interessa ao público do Drone Friendly.
Em drones, a evolução do papel humano já é visível: passamos do piloto remoto (um operador, uma aeronave) para o supervisor de frota (um operador, várias aeronaves autônomas). O CE-25A sugere que a aviação civil seguirá o mesmo caminho:
- Enxergar e desviar sozinho: a capacidade de a aeronave detectar obstáculos e outras aeronaves e desviar sem esperar uma ordem do operador (o famoso “detect and avoid” dos drones).
- Manter o contato com a base: o canal de comunicação que liga a aeronave ao operador em terra — se ele falha, a aeronave precisa saber o que fazer sozinha. Em drones, isso é o “link de comando”; na aviação, será o mesmo desafio em escala maior.
- Saber “se virar” quando algo dá errado: a chamada “gestão de contingência autônoma” — regras pré-programadas para a aeronave pousar, retornar ou evitar áreas de risco quando perde sinal, bateria ou GPS.
Para quem trabalha com drones, isso não é só curiosidade: é validação de carreira e de mercado. As competências que o setor de drones desenvolveu — operar sistemas autônomos, gerenciar risco em voos além da linha de visada, manter o link de comunicação — serão as competências da aviação civil da próxima década.
O que o CE-25A ainda não resolve (e por que isso importa)
Um post honesto não vende hype. A matéria deixa claro três lacunas:
- A divisão de controle não foi divulgada. Não sabemos se os pilotos pilotaram ou apenas monitoraram. “Voo inteligente tripulado” é um termo que a COMAC não definiu operacionalmente.
- A certificação está em andamento, não concluída. O pedido foi aceito pela CAAC, mas o caminho até a certificação de tipo de um avião elétrico de 19 lugares é longo — e é aí que a convergência com padrões de drones será testada de verdade.
- A escala de segurança é outra. Um drone de 25 kg e um avião de 10 toneladas com 19 pessoas exigem níveis de garantia (DAL) distintos. A convergência técnica não elimina a assimetria regulatória — ela a desafia.
Essas lacunas são, na verdade, o próximo capítulo dessa história. E vale acompanhar.
Conclusão: a fronteira deixou de existir
O COMAC CE-25A não é “um avião que parece drone”. É a prova de conceito de que a engenharia de drones — propulsão distribuída, autonomia validada por ciclos, supervisão humana em camadas — é escalável para a aviação civil de transporte.
Para nós que operamos drones a mensagem é direta: o que você opera hoje em pequena escala é o protótipo conceitual do que voará em grande escala amanhã. A pergunta não é mais “drones vão virar aviões?”, mas “quando a aviação civil vai operar como drones?” — e a resposta, pelo cronograma da COMAC, é: já começou.
E você? Acha que veremos, ainda nesta década, voos comerciais com supervisão remota em solo? Deixe sua opinião nos comentários.
Fonte: Air Data News
Glossário:
| Termo usado | Significado |
|---|---|
| DEP (propulsão elétrica distribuída) | “Vários motores menores espalhados pela asa, em vez de dois grandes |
| BVLOS | Voos além da linha de visada do operador |
| DAL (Design Assurance Level) | Níveis de garantia de segurança exigidos pela certificação |
| Fly-by-wire | Controle de voo feito por software, em vez de cabos e polias |
| SPO (single-pilot operations) | Operação com um único piloto (e, no futuro, com o piloto em solo) |
| Feathering | Procedimentos de emergência para lidar com a perda de um motor |
| CAAC | A autoridade de aviação civil da China |
| eVTOL | Aeronaves elétricas de decolagem e pouso vertical (os “carros voadores”) |